Appearance
扛着梯子摘苹果的人,和顶八个工人的它
农业机器人系列 · 02 · 采摘机器人
一、小李的采摘季账本
凌晨四点半,小李的手机开始震。
小李是老李的儿子——上一期半夜打手电巡田的就是他父亲。父亲管大田,果园归小李:100 亩苹果,国庆前后集中成熟,采摘窗口满打满算 30 天。去年他雇 20 多个工人摘了 20 天,每人每天工钱一百多到二百块,摘完一算账:卖果收入的三成,付了工钱。
这不是小李一个人的账,陕西延安某果农被媒体报道时算过几乎同一笔账。更要命的是“工人比苹果还抢手”——约好的人放鸽子、干三天走一半,果子多挂两周,价钱和成色一起往下掉。
这套摘苹果的动作——扛梯子、挎篮子、爬上爬下,跟父辈几十年前没两样。数据更说明问题:据公开报道,我国苹果产量占世界一半以上,但采收机械化率只有 2.7%,采收成本占总生产成本的三到四成。
这就是今天要拆的场景:采摘机器人——让机器替人“伸手上树”。
先摆场景卡片(数字后面都要算账):
| 场景卡片 | 内容 |
|---|---|
| 任务 | 成熟期集中抢收:找果、判熟、摘下、轻放装筐 |
| 环境 | 果园树冠内外:高处够不着、枝叶遮挡、逆光强光、行间狭窄 |
| 频次 | 一年一季,窗口只有 20-40 天,错过就烂在树上 |
| 人工成本 | 工钱占卖果收入三成;我国苹果采收机械化率仅 2.7% |
| 晚摘的代价 | 果子过熟落一地、品质掉档;据行业估计,欧美核心产区每年 20%-30% 的果实因采收不及时烂掉 |
二、机器人是怎么“摘苹果”的?
上一期讲机器替人“看田”,这一期讲机器替人“伸手”。把摘苹果拆开,也是三步:看得到 → 挑明白 → 轻摘下。
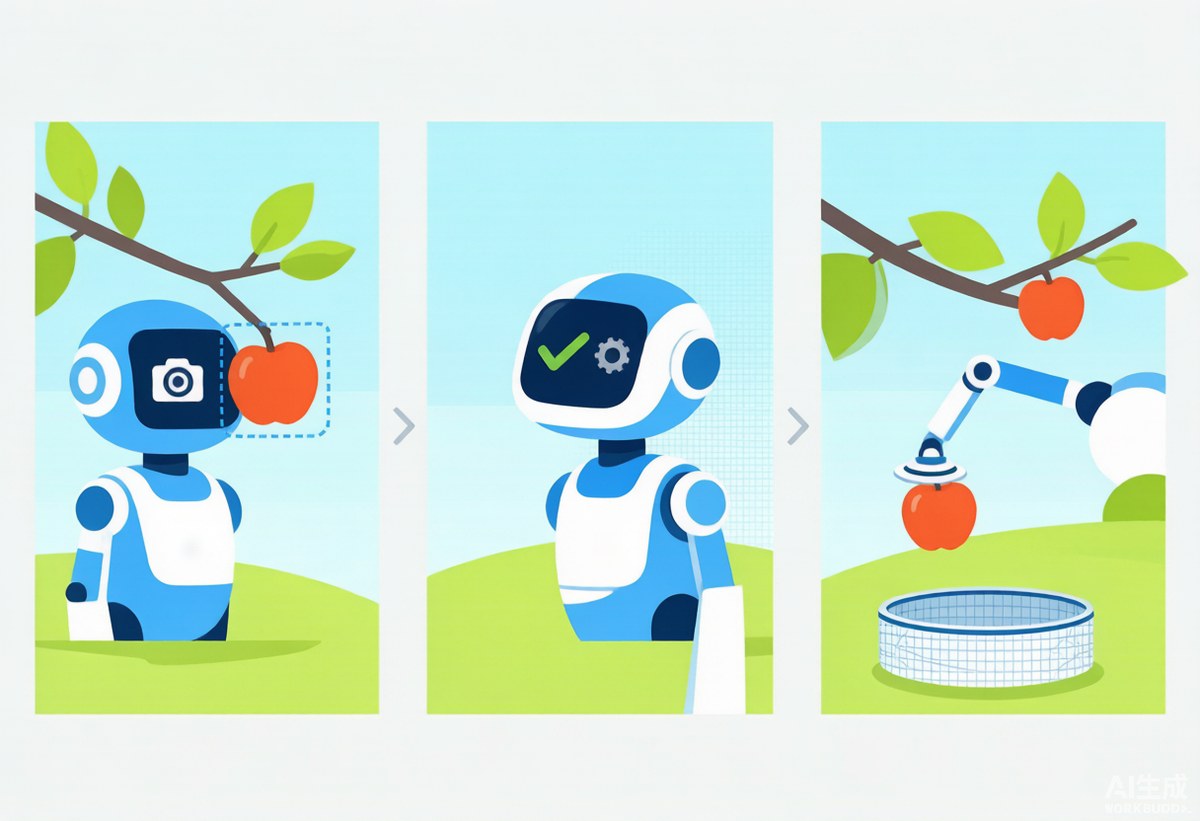
第一步,“看得到”——在几千个果里认出“该摘的那批”。
采摘机器人用相机加 AI 识别,从几百上千颗果里挑出成熟的,再算出三维位置。这一步最难:大逆光、强光,果子还躲在叶子后面;更麻烦的是“果叶同色”——江苏徐州主产青皮苹果,果色跟绿叶几乎一个颜色,央视报道里工程师直言识别难度很大。
第二步,“挑明白”——决定从哪下手、往哪拧。
这颗熟到什么程度——摘早了不好吃、摘晚了会烂;从哪个方向伸手能绕开枝条;抓住之后顺时针还是逆时针拧——Tevel 创始人说,这些决策全部在毫秒间自主完成。
第三步,“轻摘下”——不伤果,才是真本事。
末端执行器(机器人的“手”)决定成败:西北农林科技大学团队测了 4 种采摘模式,发现“旋转—水平拽拉”的抓握力和功耗最小;也有吸盘吸住、旋转拧摘的(Tevel 的路线)。摘下来还不能磕着——农业农村部南京农业机械化研究所把塑料筐换成“气动筐”,让苹果沿筐壁滑下去,少几个碰伤果。
软的部分:果实识别与定位模型、抓取动作规划、产量数据软件;
硬的部分:机械臂和末端执行器、移动平台或飞行器、果实输送系统、供电。
哪一项弱了都不行——市面上的产品各自走通了哪几步?
三、市面上都有谁?(全球范围盘点)
市面上的玩家分三个门派(从天到地,再进棚):
飞行派:无人机直接飞进树冠摘果。代表:以色列 Tevel,全球少有跑通商业闭环(下文重点拆解)。好处是不用改造果园:老果园要先“宜机化改造”才能上地面机器人,飞行机器人树冠顶部、枝叶深处都够得着;短板是大风暴雨天不能作业,单台速度不如熟练工人。
地面多臂派:整机开进行间,几条到十几条机械臂同时开工。代表:海外 FFRobotics——据《农业机械学报》2026 年综述,16 条机械臂配三指仿人手,效率约 9000 个/小时;美国 Advanced Farm(2023 年获凯斯纽荷兰投资,加州、华盛顿州有部署)。国内有西北农林科技大学苹果双臂采摘机器人、农业农村部南京农业机械化研究所多臂采收机器人(下文细说)。好处是载重大、供电稳;短板是对果园标准化要求高。
温室高架派:草莓、番茄这类棚架垄作作物,环境最标准、果子最娇贵,机器人反而最先商业化。代表玩家:美国 Harvest CROO、比利时 Octinion、英国 Dogtooth、以色列 MetoMotion 等——各家进展,下文“换一种果子”图谱细看。
如需真实数据或商业合作,本号可协助对接匹配厂商与场景方——场景双向匹配小工具(www.aicdo.com/tool,复制上方链接到浏览器打开,或点文末“阅读原文”)。
重点拆解一家把模式走通了的——
拆解对象:Tevel 飞行采摘机器人(以色列)
按公开报道整理:
- 怎么飞:核心产品 FAR(飞行自主机器人)是系留无人机,电缆连地面基站车,边飞边供电、不用落地换电池,理论上可 24 小时连轴转;
- 怎么摘:约 1 米长柔性机械臂末端是吸盘,AI 判熟后“吸住—旋拧”,据报道不伤果皮。适配 50-700 克水果,苹果、桃、油桃、李子、杏、梨都在菜单上;
- 怎么干活:多台一组,挂自动输送平台沿果树行移动(据 2023 年展会演示:8 台一组,每 2.5 秒摘一颗)。单台不如熟练工,靠“白班+夜班连轴转”拉平总产能;
- 干得怎么样:已在以色列、美国加州(HMC 果园)、意大利、智利完成完整采摘季商业部署;2025 年与果蔬巨头 Unifrutti 深度合作,在其智利苹果园部署 8 机系统;
- 怎么收钱:不卖设备,按采摘公斤数收费(业内称 RaaS 模式)——果农不掏设备钱,摘多少果付多少费;再借南北半球采收季互补,机队全年不停。设备价格与每公斤单价未公开;
- 凭什么:11 项国际专利;据公开报道,累计融资约 6000 万美元,2026 年 3 月完成新一轮 1800 万美元融资,日本农机巨头久保田参投。
值得注意:Tevel 每摘一颗果,顺手记录大小、重量、颜色、位置、成熟度——果子还没进冷库,本季产量与品质报告已生成。采摘机器人天生是“边干活边攒数据”的机器。这正应了系列反复讲的那句话:场景产生数据,数据反过来才是护城河。
国内的进展:从实验室开进果园
- 西北农林科技大学某教授团队(16 年迭代):苹果双臂采摘机器人,识别单果 0.015 秒、平均 7.5 秒摘下,“旋转—水平拽拉”低损模式;2025 年秋收在延安黄陵苹果全程机械化试验站,“大娃”摘高处、“小娃”摘低处人机协奏,公开报道称 1 台效率等同 5-8 个人工,未来“采摘—转运”系统投产后每小时可摘约 800 个果;2025 年 10 月“双胞胎”人形苹果采摘机器人又在黄陵亮相;已在延安、天水花牛苹果基地应用迭代;
- 农业农村部南京农业机械化研究所:多臂采收机器人 2025 年在徐州田间连续作业 8 个多月,一小时约 1200 个苹果、破损率不足 5%(央视报道);梨园三臂采摘机器人一小时摘 300 斤梨、损伤率约 2.5%;
- 现实差距:我国苹果采摘机械化率仅 2.7%,国内机具大多还在试验示范阶段——海外在跑商业模式,我们在跑“下地时长”。全球都还没到“闭眼买”的程度,但已到了“可以试”的程度。
换一种果子,换一批玩家
摘苹果、桃、梨等硬核果是刚需,那草莓、番茄这些更娇气的果子呢?采摘难度是一条光谱——环境越标准,机器人越好上手;果子越软,“不伤果”越难。按这条光谱给玩家排个队:
| 果子 | 市面上的玩家(按公开材料整理) | 进展 |
|---|---|---|
| 番茄(温室) | 以色列 MetoMotion 的 GRoW 温室番茄机器人;国内:中科原动力已进首农翠湖农场示范,24 小时连续采摘,效率约为人工 40%;据报道,杭州乔戈里(QOGORI)温室番茄机器人已商业化——可连续 16 小时挂轨道作业、单机顶 3-4 个熟练工,已在国内外应用。 | 温室先行。番茄人工成本占生产成本五到六成、采摘占近一半(央视引述科研说法),替代动力最足 |
| 草莓(温室/高架) | 美国 Harvest CROO(16 组采摘单元,单果约 2 秒)、Agrobot(最多 24 条机械臂)、比利时 Octinion(软触觉抓爪,约 4 秒/颗,成功率 70%-95%)、英国 Dogtooth(2025 年 12 月完成首个完整商业采摘季,2026 年又向戴森农场交付系统)、美国 Advanced Farm 草莓机(2023 年采摘超百万磅,据行业报告) | 商业化最快的一族——棚架环境标准化,机器人“闭着眼”都能走 |
| 树莓等软果 | 英国 FieldWork Robotics(约 2-3 秒/颗,成功率约 70%,据行业报告);Tevel 的软果方案也在测试 | 最娇贵,还在攻关 |
| 猕猴桃、葡萄等 | 国内团队猕猴桃采摘机器人(据公开论文:成功率 82.1%、单果 5.86 秒);鲜食葡萄机器人单果全流程约 53.4 秒(据公开论文);杭州乔戈里的猕猴桃采摘机器人已在杭州富阳大棚实际作业(央视 2026 年报道) | 以科研为主,猕猴桃已有商业化试点 |
温室里的果子先被“摘”下,露天的硬果刚被打通,最软的果子还在实验室里练手。比温室更标准的蘑菇工厂走得更前——英国 4AG 专攻蘑菇采收,据报道已累计售出 53 台、进入四个大洲,是全球少有拿出清晰销量证据的采摘机器人公司。
那为什么重点讲苹果?全球每两个苹果就有一个产自中国(据公开报道),而它刚被证明“能跑通商业账本”——最难的坎迈过去了,露天果园这门生意才算开始。
四、这个场景缺什么数据?
采摘机器人的“眼睛”和“手感”,都取决于“课本”厚不厚:
- “课本”有了,但多是“海外版”:明尼苏达大学 2019 年发布的 MinneApple 数据集——1000 张果园实拍图、4.1 万个逐个标注的苹果——是全球果实检测的公共基准,但拍的是海外果园、海外品种;徐州青皮苹果这类“果叶同色”难题,公开数据里找不到现成答案;
- 最稀缺的是“手感”数据:不伤果靠力度、角度、旋拧轨迹。实验室损伤率 1% 以内,到田间 7% 上下——参数锁在各团队试验田里,公开论文只给结果、不给过程,后来者只能从头试错;
- 真正值钱的是“每颗果的账本”:Tevel 记录每颗果长在哪棵树、哪天摘的、多大、什么成色——摘一季,产量地图就画出来了。谁的机器跑得久、数据厚,谁的 AI 就摘得又准又不伤果。买机器人只是开始,攒数据才是长跑。
五、理论与实践,落地和揭榜
理论线:《农业机械学报》2026 年综述把核心矛盾概括为“抓得稳”与“不伤果”——握力小了抓不住,大了伤果皮;旋拧角度差一点,果柄撕裂伤果肉。单臂单果普遍要 5-8 秒,一条臂撑不起商业账本,“多臂并行”是全行业提效的共同答案。而损伤率从实验室 1% 以内涨到田间 7%,和上一期“病虫害识别下地掉分”是同一个道理:换果园、换光照、换品种,模型就掉成绩——背后还是数据不够。
实践线:智利 8 机系统干完完整采摘季、黄陵“大娃小娃”协奏、徐州机器人田间连干 8 个多月——研发工程师一句话很实在:“机器人在田间能顺畅地连续采摘一两分钟,都是非常大的技术突破。”从展会展机到田里常驻,中外几乎在同一条时间线上。
判断:采摘机器人 2026 年处于“商业化早期——海外高工资产区先跑通,国内示范推广起步”阶段。海外按公斤付费模式在加州、华盛顿州等高时薪产区先算平账(有行业报告称时薪超 18 美元即划算);国内雇工眼下便宜,但越来越贵、越来越难雇,有专家预判 5 年后果园机械化将成刚需(据西农团队负责人公开报道)。想入场的先算三笔账:雇工的真实成本、采不完的烂果损失、你的水果卖多少钱一斤——水果越值钱,机器人越近。
本期揭榜卡(欢迎工程师、学生、技术爱好者揭榜,通过文末入口提交方案,优质解答下期署名刊登):
- 果叶同色的识别:逆光、强光捣乱,怎么让 AI 在真实果园里稳稳认出果子?(提示:多光谱/深度信息融合、上下文建模、域自适应训练)
- 不伤果的“手感”:“抓得稳”与“不伤果”怎么兼得?(提示:软体抓爪、力位混合控制、旋拧轨迹规划)
- 树冠里的飞行安全:GPS 进茂密树冠就“半盲”,树下还有干活的人——飞行机器人怎么悬得稳、躲得开、保安全?(提示:UWB 定位、视觉 SLAM、系留供电冗余)
互动入口(复制下方链接到浏览器打开,或点文末“阅读原文”或扫码直达):
- 你有“干不了、干不起、干不好”的真实场景?提交到场景众筹(www.aicdo.com/tool),选中场景免费出适配方案
- 你是机器人企业或者技术大拿?也提交产品与技术信息,进入供需匹配库(www.aicdo.com/tool)

▲ 扫码直达「场景众筹 / 技术招贤」小工具(或点文末阅读原文)