Appearance
半夜打着手电巡田的人,和一天巡一千亩的它
农业机器人系列 · 01 · 智能巡检机器人
一、老李的深夜巡田记
晚上十一点半,老李打着手电出了门。
500 亩地,稻子正处在抽穗的关键期。白天雇的工人下班了,可病虫害不看钟点——稻飞虱最爱夜里闷热的时候扑上来,等第二天早上肉眼看见叶子上成片的褐斑,药钱要翻倍,产量已经受损。
这样的夜路,老李一个月要走二十趟。手电照到哪里看到哪里,一晚上走下来也就看了三成田,剩下七成靠猜。他还得猜肥料够不够、水是不是灌多了、隔壁那块地前几天的病会不会传过来。
这就是今天要拆的场景:农业智能巡检机器人——让机器替人“看田”。
先把这张场景卡片摆在桌面上(这些数字后面都会算账用到):
| 场景卡片 | 内容 |
|---|---|
| 任务 | 巡田:看长势、找病虫害、查缺水缺肥 |
| 环境 | 露天大田/果园/温室:泥泞田埂、狭窄垄沟、夜间作业、日晒雨淋 |
| 频次 | 关键生长期理想状态每天一遍;人工只能做到每周 1 次左右 |
| 人工成本 | 一个熟练工人巡 500 亩,一天走不完;人工成本加上“看漏了”的损失才是大头 |
| 看漏的代价 | 病虫害晚发现 2-3 天,防治成本上升,产量受损 |
二、机器人是怎么“巡田”的?
把巡田这件事拆开,其实就三步:看得到 → 想明白 → 告诉你。
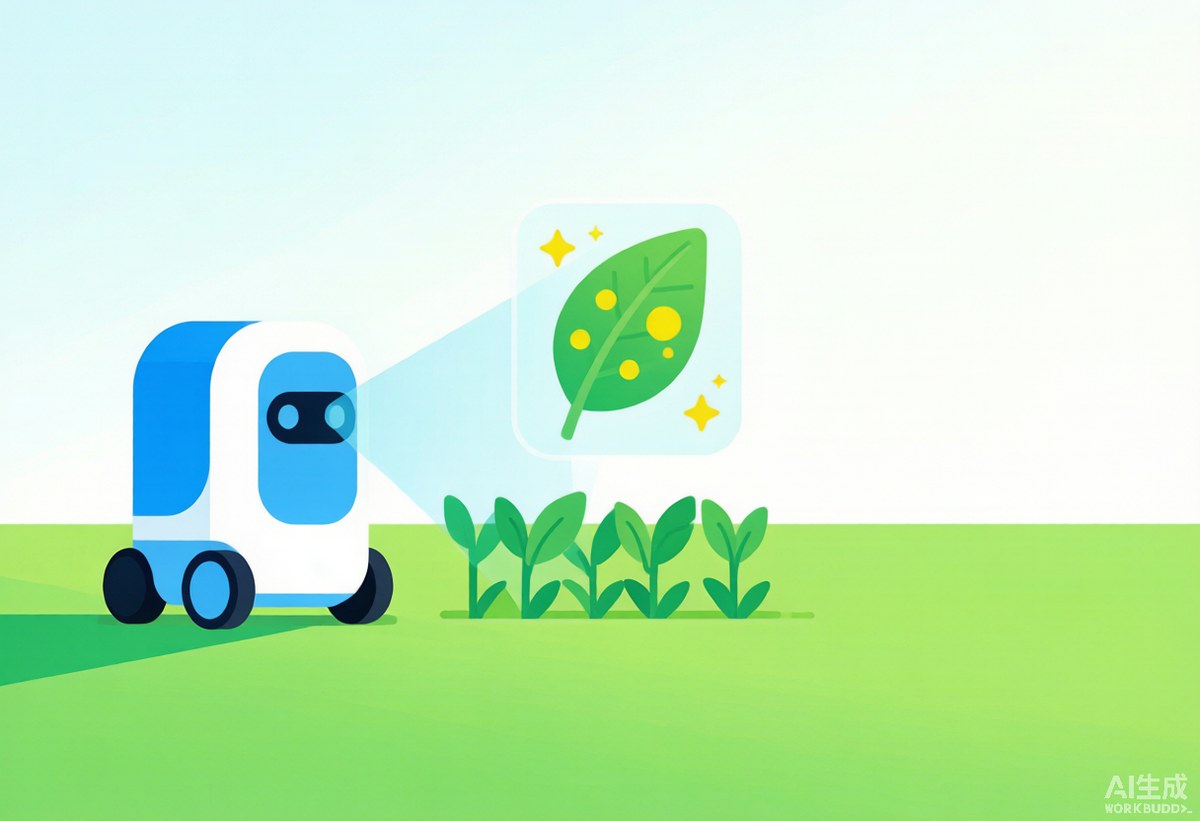
第一步,“看得到”——给庄稼做“体检 CT”。
人眼看庄稼,只能看个表面。巡检机器人身上装的是多光谱相机——打个比方,人眼只能看见“这件衣服是绿色的”,多光谱相机能看见“这件衣服洗了几水、面料是不是起了毛”。作物生病或缺肥时,叶片里的叶绿素会变化,这种变化在肉眼看出发黄之前好几天,就已经在特定光波段里显形了。再配上温度、湿度、光照传感器,把田里的“体检数据”一次采齐。
第二步,“想明白”——机器人脑子里装着一个“AI 医生”。
采回来的数据,机器人自带的 AI 模型当场分析:这片叶子的光谱特征对上的是稻飞虱还是纹枯病?这块地的长势属于哪一档?这些“诊断经验”是怎么来的?——是喂出来的。工程师先把几万、几十万张“生了什么病、缺什么肥”的标注图片教给 AI,它才能举一反三。
第三步,“告诉你”——回程路上报告已经生成。
机器人沿着垄道自己走,靠激光雷达看清脚下的路,遇上田埂、水沟自己绕。巡完一圈,你的手机上多了一份田块报告:哪几块地有问题、问题是什么、建议怎么治。现在业内做到哪一步了?农户对着手机说一句“帮我去三号田看看水稻长势”,机器人就自己出发了。
软的部分:多光谱/视觉识别模型、路径规划、农场管理软件;
硬的部分:能走泥泞垄沟的底盘、激光雷达、多光谱相机、防水外壳、撑得住一整天的电池。
哪一项弱了都不行——这恰恰是后面“盘点”要回答的问题:市面上的产品,各自补齐了几块拼图?
三、市面上都有谁?(全球范围盘点)
巡田这件事,市面上的玩家分三个门派(由天到地):
卫星遥感派:卫星每隔几天扫一遍大地,看大趋势很合适,但分辨率到不了“某一株稻子生了什么病”的颗粒度,阴天还要“失明”。代表玩家:海外的 Planet Labs(每日全球成像的卫星星座)、拜耳 Climate FieldView(整合卫星影像的农场数据平台);国内的佳格天地、珈和科技等农业遥感服务商,把卫星影像加工成作物长势、产量预估类的数据产品。
无人机派:植保/遥感无人机飞一圈拍照,速度快、单次覆盖大,多光谱拍出 NDVI 长势图、AI 出处方图,已经能变成可执行的农事建议。短板是“飞过就拍、拍完就走”——很难像地面机器人那样贴着作物连续监测,且受风雨和续航限制。代表玩家:大疆农业(T 系列植保无人机+智慧农业平台)、极飞科技(农业无人机+遥感无人机+智慧农业系统),产品线成熟,巡田多是“飞行作业顺带完成”;麦飞科技走的是无人机遥感加植保服务的数据路线;海外的 Taranis 把叶片识别做到亚毫米级,按订阅制收数据服务费。
地面机器人派:本文的主角。贴地行驶、贴近作物,看得最细,还能顺路把土壤墒情、小气候一起采了,天然是“田间数据采集员”。短板是速度慢于无人机、对底盘通过性要求高。代表玩家:海外的 Burro(美国果园协作机器人,跟随工人搬运的同时采集田间画面)、国内的极飞 R150 农业无人车(可搭载设备执行巡田运输等任务)、瑞丰耘田间智能巡检机器人、西北农林科技大学团队智能苗圃巡检机器人等。另有一种四足“机器狗”模式,如成都绿控农业的巡检机器狗,据公开报道,2025 年已在成都稻田上岗,做毫米级虫害预警。
如需真实数据或商业合作,本号可协助对接匹配厂商与场景方——场景双向匹配小工具(www.aicdo.com/tool,复制上方链接到浏览器打开,或点文末“阅读原文”)。
重点拆解一两家有代表性的,看它们把三步走通了没有——
拆解对象一:瑞丰耘田间智能巡检机器人(江苏瑞丰)
这是目前公开报道中把“地面巡检 + AI 决策 + 农机联动”走得比较完整的一家。按公开报道整理(未经本号实测):
- 怎么走:搭载 360° 激光雷达和高精度定位,厘米级自主导航、自动避障,狭窄田垄、起伏坡地可通行;
- 怎么看:多光谱相机 + 温湿度光照等环境传感器;
- 怎么想:机载轻量化 AI 模型当场识别病虫害、判断长势,公开报道称识别准确率 90% 以上;
- 干得怎么样:单台一天巡田近千亩,效率为传统人工的 2-3 倍,数据采集标准化率 95% 以上,能提前 48-72 小时预警病虫害风险;
- 闭环打法:机器人背后是“瑞丰耘”农业智能体平台——巡检报告直接变成“农事处方”,可以派单给无人耕播机、植保车去执行,形成“感知—决策—执行”的链条。据报道,该平台已覆盖 16 万亩、积累农业数据超 32 亿条、整合 74 种农作物知识库;
- 试点:江苏扬州邗江区千亩稻田已试点“上岗”。
值得注意的一点:瑞丰把“巡检”做成了一门数据生意——机器人是入口,真正值钱的是常年积累的田块数据和据此下的“处方”。这正应了我们这个系列反复讲的那句话:场景产生数据,数据反过来才是护城河。
拆解对象二:智能苗圃巡检机器人(西北农林科技大学团队)
同一套技术思路,换到苗圃场景。苗圃是典型的“高价值集约化”场景:全国约有 15 万家苗圃企业、年产值近 5500 亿元,而病虫害造成的苗圃损失可达 20-30%——庄稼越值钱,“看漏”的代价越高,这正是巡检机器人先在苗圃落地的原因。
按公开材料整理:
- 技术:光学成像 + 机器学习识别,SLAM+RGB-D 导航(已有实用新型专利),自主规划巡检路线、主动避障,巡检报告自动生成上云;
- 数据积累:已完成蔬菜种苗 20 万株、桉树种苗 8 万张、葡萄种苗 1 万张图像的采集分析——注意,这些图像数据就是第二段讲的“AI 医生的课本”;
- 产品进度:二代机进入生产阶段,在湛江桉树苗圃、温室蔬菜苗圃有应用场景验证;
- 商业模式(数据仅供参考):设备销售(标准版售价 15 万元/台、Pro 版 25 万元/台)、租赁约 1.5 万元/月/台(覆盖约 150 亩)、巡检服务约 10 元/亩/月、SaaS 数据服务数千元/年起——“卖设备、卖服务、卖数据”三份收入。
一句话对比:瑞丰耘胜在“平台+农机联动”的体系化,苗圃机器人胜在“单场景打透+数据变现路径清晰”。两家正好示范了这个系列的两种典型打法。
再往海外看一眼:精准农业巨头(如约翰迪尔等)在“除草/对靶喷药”环节已有商业化产品,但巡检产品尚未产业化;英国的 Small Robot Company 用四轮小车“Tom”在英国麦田里逐株监测好几年,至今也还无法量产。可见,“通用型地面巡田机器人”在海内外都还处在从试点走向规模化的阶段——这个场景全球都还没到“闭眼买”的程度,这正是它值得持续关注的原因。
换一种场景,换一批玩家
巡田,是“巡检”这件事里最难的一格。同一套“看得到—想明白—告诉你”的系统,搬到别的场景,玩家和进度就换了一张表:
温室/设施巡检:环境最规整,落地最快。轨道、轮式、飞行机器人在温室里自主巡航,AI 视觉加高光谱、环境传感器一起上——托普云农的植保巡检机器人,企业口径称已在寿光大棚里测蓟马;奥地利 Avemoy 的飞行监测已落地奥地利、荷兰的温室(Fruitnet 2025);荷兰 Viscon 的 EVA 号称能识别 0.012 毫米级的害虫。
果园巡检:全地形底盘在行间巡航,常与喷药、运输合成一台机器。江苏极目机器人在丘陵果园做无人车;岚江科技的 S500Pro/S1000 以喷洒为主、兼顾巡检;觉物科技可变形底盘已在新疆农田做模块化巡检;北京羲牛智能 2026 年在河北威县、魏县建起梨园测试生产基地。
养殖巡检:换到室内,难度反而降了。上海睿畜科技把巡检与生猪精准饲喂打通;北京小龙潜行的“牧瞳”多光谱系统能在低光照猪舍里识别猪只体征,已与牧原合作。
水产巡检:水面上无人船投饲,水底下水下机器人查网箱。江苏叁拾叁的无人投饲加水下巡检,据企业及媒体口径已落地 800 余个项目;挪威 Remora Robotics 把网箱清洗与 AI 巡检做成一台水下机器人,2025 年融资约 1600 万美元。
把这几种场景排在一起,是一条很清楚的光谱:环境越规整、越可控,落地越快——温室和养殖都关在室内,进度明显快过露天果园;露天巡田则是最难的一格,对象是活的作物,病害又是长尾的,模型换一块田就得重学。不是技术不行,是“课本”太难编。
四、这个场景缺什么数据?
巡检机器人的“AI 医生”水平,取决于“课本”厚不厚。目前的真实情况是:
- 公开数据集有底子、不够用:学界已有数十万张级的植物病害公开图片数据集,但多为实验室拍摄,与真实大田的光照、角度、背景差距很大——AI 在“考试卷”上考 90 分,下地可能只有 70 分;
- 长尾病害缺样本:常见病虫害数据多,罕见病、新病、特定品种的数据稀少;
- 真正稀缺的是“带处方的闭环数据”:不只拍下“这片叶子有病”,还要记录“后来用了什么药、效果如何”——这类数据只能从真实田里长年累月攒,谁攒得多,谁的机器人就“看病”越准。这也解释了为什么像瑞丰这样的公司要自己下田试点:买机器人只是开始,攒数据才是长跑。
五、理论与实践,落地和揭榜
理论线:多光谱遥感+深度学习识别作物病虫害,是近五年学界公认的主流路线,公开研究的识别准确率普遍在 85%-95% 区间——但研究结论几乎都附带同一句提醒:换一块田,准确率会掉,需要本地数据再训练。这印证了第四节说的“数据才是关键”。
实践线:扬州邗江的某种粮大户的经历被当地媒体报道过——以前汛期整日扎在地里人工巡田,现在对手机说一句话就能让机器人代劳;瑞丰与扬州大学某教授团队合作的“AI 平台 + 九合一无人耕播机”组合,还曾承包 300 亩复垦生地种小麦,夏收亩产据报道达到 1000 斤。“机器看田”和“机器种田”开始互相咬合,这是这个赛道最近一年最实质的进展。
判断:农业巡检机器人在 2026 年处于“试点验证→区域推广”阶段。 规模化农场、高价值经济作物(苗圃、果园、设施农业)先用得起、先受益;小农户更适合“按亩订阅巡检服务”的模式等价格再降。想现在入场的,先算三笔账:人工巡田的真实成本、看漏病虫害的损失、以及你的作物是否足够值钱——三笔账算下来为正,就值得试点。
本期揭榜卡(欢迎工程师、学生、技术爱好者揭榜,通过文末入口提交方案,优质解答下期署名刊登):
- 小样本病害识别:某地区特色作物的新发病害只有几十张标注图,如何让识别模型可用?(提示:迁移学习、数据增广、开放集识别)
- 泥泞田埂的导航:雨后垄沟泥泞打滑、垄形不规整,轮式底盘导航容易“跑偏”,低成本的解决方案有哪些?
- 多光谱的性价比:多光谱相机价格数倍于普通摄像头,哪些场景必须上多光谱、哪些用 RGB 相机+好算法就够?
互动入口(复制下方链接到浏览器打开,或点文末“阅读原文”或扫码直达):
- 你有“干不了、干不起、干不好”的真实场景?提交到场景众筹(www.aicdo.com/tool),选中场景免费出适配方案
- 你是机器人企业或者技术大拿?也提交产品与技术信息,进入供需匹配库(www.aicdo.com/tool)

▲ 扫码直达「场景众筹 / 技术招贤」小工具(或点文末阅读原文)